Sistema automatizado basado en visión artificial y reglas heurísticas para la gestión adaptativa del riego en tomate cherry (Solanum lycopersicum)
An automated system based on computer vision and heuristic rules for adaptive irrigation management in cherry tomatoes (Solanum lycopersicum)
Gonzalo Rodríguez-Galarza1,
Alfonso Gunsha-Morales2,
José Velastegui-Almeida3,
Noelia Velastegui-Almeida4 1Universidad Internacional del Ecuador. 2Universidad Estatal de Quevedo. 3Universidad Politécnica Salesiana. 4Universidad Estatal de Guayaquil. Autor de correspondencia: paul.sofgint@gmail.com
Recibido:11, agosto de 2026 Aceptado:30, agosto 2026 Publicado online: 31, julio 2026
Como Citar: G. Rodríguez-Galarza, A. Gunsha-Morales, J. Velastegui Almeida, and N. Velastegui-Almeida, “Sistema automatizado basado en visión artificial y reglas heurísticas para la gestión adaptativa del riego en tomate cherry”, Revista Digital Científica Causalidad (caui3), vol. 2, no. 2, pp. 47–59, Jul. 2026, doi: 10.70929/caui3.v2i2.0023.
ISSN: 3073-1518
Creative Commons CC BY 4.0
Resumen:
La optimización del riego constituye un desafío prioritario en la agricultura de precisión debido a la creciente escasez hídrica y a la necesidad de incrementar la sostenibilidad de los sistemas productivos. El presente estudio tuvo como objetivo desarrollar e implementar un sistema inteligente basado en visión artificial y toma de decisiones por reglas heurísticas para gestionar de manera adaptativa el riego en el cultivo de tomate cherry (Solanum lycopersicum var. cerasiforme). La investigación se desarrolló bajo un enfoque cuantitativo experimental de tipo longitudinal en un entorno controlado. El sistema integró técnicas de procesamiento de imágenes mediante OpenCV y segmentación en el espacio de color HSV para clasificar el estado de maduración de los frutos y ejecutar acciones automatizadas de control. Los resultados evidenciaron una adecuada capacidad de discriminación visual, reducción de falsas detecciones mediante filtrado morfológico y un procesamiento en tiempo real con latencia inferior a 100 ms por cuadro. Asimismo, la arquitectura adaptó dinámicamente los tiempos de activación del riego según la proporción fenológica detectada, diferenciándose de los esquemas convencionales de temporización fija. Se concluye que la articulación entre visión por computador y control heurístico ofrece una alternativa técnica viable y computacionalmente eficiente para modular el suministro hídrico en entornos protegidos. Palabras Clave:Agricultura de precisión, visión artificial, riego inteligente, tomate cherry, Internet de las Cosas, aprendizaje automático.
Abstract:
Irrigation optimization constitutes a priority challenge in precision agriculture due to increasing water scarcity and the need to enhance the sustainability of production systems. This study aimed to develop and implement an intelligent system based on computer vision and heuristic decision rules to adaptively manage irrigation in cherry tomato (Solanum lycopersicum var. cerasiforme) crops. The research was conducted under a quantitative experimental longitudinal approach in a controlled greenhouse environment. The system integrated digital image processing using OpenCV and HSV color space segmentation to classify fruit ripeness stages and execute automated control actions. The results demonstrated effective visual discrimination, a reduction in false detections through morphological filtering, and real-time performance with latency below 100 ms per frame. Furthermore, the architecture dynamically adjusted irrigation runtime according to the detected phenological ratio, overcoming the rigidity of conventional fixed-timer schemes. It is concluded that coupling computer vision with heuristic control provides a viable and computationally efficient approach to modulate water delivery in protected agricultural environments. Keywords:Precision agriculture, computer vision, smart irrigation, cherry tomato, Internet of Things, machine learning.
1 Introducción
La agricultura global enfrenta desafíos críticos asociados a la escasez de agua y al cambio climático, los cuales se ven intensificados por prácticas de riego ineficientes y una limitada capacidad de adaptación a condiciones ambientales dinámicas. Estos factores generan un uso excesivo del recurso hídrico, baja eficiencia energética y una disminución del rendimiento de los cultivos, afectando directamente la sostenibilidad de los sistemas productivos. En este contexto, los sistemas de riego tradicionales carecen de capacidades de monitoreo remoto y de mecanismos avanzados de toma de decisiones, lo que limita su eficiencia operativa.
Aunque en los últimos años han surgido soluciones basadas en Internet de las Cosas (IoT) y sistemas embebidos, muchas propuestas presentan limitaciones de escalabilidad, adaptabilidad a diferentes fases del cultivo y latencia en el procesamiento [1]. Asimismo, el desperdicio recurrente de agua en esquemas convencionales responde a temporizaciones rígidas desvinculadas del estado fenológico de la planta. En consecuencia, la optimización del suministro hídrico no solo mejora la productividad agrícola, sino que también contribuye a la reducción del impacto ambiental, alineándose con los objetivos globales de sostenibilidad [2].
En el contexto internacional, las tensiones sobre las cadenas de suministro agroalimentarias han evidenciado la necesidad imperativa de fortalecer la resiliencia productiva local mediante la integración de tecnologías accesibles y sostenibles [3]. En América Latina, donde la agroindustria representa un pilar socioeconómico fundamental, la modernización de los esquemas de producción enfrenta brechas técnicas y de conectividad rural [4]. Por ende, la agricultura de precisión se ha consolidado como un enfoque estratégico al integrar sensores, teledetección e inteligencia computacional para la gestión contextualizada de recursos agrícolas [5].
Dentro del estado del arte, diversas investigaciones han evaluado algoritmos de aprendizaje automático como Random Forest, XGBoost o redes neuronales recurrentes de memoria a corto y largo plazo (LSTM) para modelar la evapotranspiración y anticipar el Déficit de Presión de Vapor (VPD) [6], [7]. No obstante, estos modelos basados en grandes conjuntos de datos de entrenamiento y predicción multivariable suelen demandar capacidades de cómputo elevadas y calibraciones complejas de sensores heterogéneos. En entornos de producción protegida (invernaderos), la visión por computadora representa una alternativa directa y eficiente, permitiendo correlacionar índices cromáticos y estados fenológicos visibles con requerimientos fisiológicos puntuales, mediante algoritmos deterministas y reglas de control heurístico de baja latencia operativa [8].
En este contexto, el cultivo de tomate cherry (Solanum lycopersicum var. cerasiforme) reviste alto valor comercial debido a su demanda y a sus propiedades nutricionales ricas en antioxidantes y compuestos bioactivos [9]. Asimismo, constituye un cultivo altamente sensible a la variabilidad hídrica: el déficit en fases vegetativas limita el desarrollo foliar, mientras que el exceso hídrico en etapas maduras genera problemas fisiológicos severos, tales como el agrietamiento de la cutícula del fruto [10]. Por tanto, la regulación dinámica del riego según la proporción visual de frutos maduros y en desarrollo es clave para maximizar la calidad de la cosecha.
A partir de lo expuesto, el presente trabajo tiene como objetivo desarrollar e implementar un sistema inteligente basado en visión artificial mediante el espacio de color HSV y reglas heurísticas de decisión para la gestión adaptativa del riego en tomate cherry (Solanum lycopersicum var. cerasiforme). La evaluación experimental se llevó a cabo en un módulo de producción agrícola en invernadero en Riobamba, provincia de Chimborazo, Ecuador, analizando el desempeño en tiempo real de la detección por segmentación cromática y la respuesta adaptativa del ciclo de riego frente a esquemas estáticos tradicionales.
2 Metodología y planteamiento del problema
A continuación, se detalla el diseño metodológico adoptado, las características del entorno de experimentación, los componentes de hardware y software implementados, y la parametrización de los algoritmos de segmentación y toma de decisiones.
2.1 Enfoque metodológico y diseño del estudio
El presente estudio se desarrolló bajo un enfoque cuantitativo de tipo experimental aplicado, orientado a evaluar la efectividad de un sistema inteligente basado en aprendizaje automático para la optimización adaptativa del riego en el cultivo de tomate cherry (Solanum lycopersicum var. cerasiforme). Este enfoque permitió analizar de manera objetiva la relación entre las variables observadas y las decisiones automatizadas del sistema, con base en datos recolectados en tiempo real.
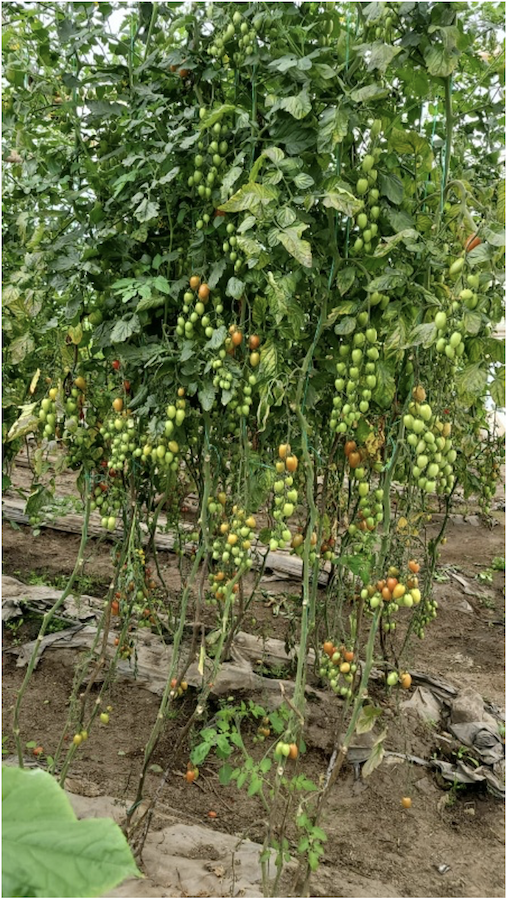
En la Figura 1 se observa el cultivo de tomate cherry en el cual se ejecutó la fase experimental.
Figura 1. Sembrio de tomate Cherry.
Se empleó un diseño experimental de tipo longitudinal, en el cual se monitorearon continuamente las condiciones del cultivo y el comportamiento del sistema durante un periodo determinado. Este diseño facilitó la evaluación dinámica del rendimiento del sistema inteligente frente a las variaciones en el estado fenológico del cultivo, así como su capacidad de adaptación a diferentes escenarios productivos.
2.2 Área de estudio y condiciones experimentales
El experimento se llevó a cabo en un entorno controlado, correspondiente a un invernadero o parcela experimental, donde se cultivaron plantas de tomate cherry bajo condiciones homogéneas. Este entorno permitió controlar variables externas que podrían afectar el crecimiento del cultivo y el desempeño del sistema, tales como la temperatura, la humedad relativa y la exposición a la luz solar.
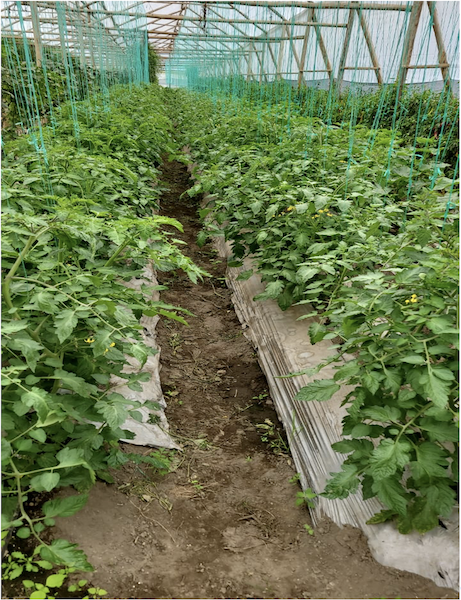
Asimismo, se establecieron condiciones agronómicas estandarizadas en cuanto al tipo de suelo, manejo del cultivo y frecuencia inicial de riego, con el fin de garantizar la validez interna del estudio. La uniformidad de estas condiciones permitió atribuir los resultados observados principalmente al funcionamiento del sistema inteligente implementado, como se aprecia en la Figura 2, el cultivo se dispuso en hileras sobre suelo con cobertura plástica (acolchado), garantizando un espaciamiento constante de las plantas bajo la estructura del invernadero para minimizar variaciones en la densidad del follaje.
Figura 2. Invernadero BIO J.N.
2.3 Materiales y herramientas
Para la implementación del sistema inteligente se utilizaron diversos recursos tecnológicos, tanto a nivel de hardware como de software. En cuanto al hardware, se empleó una cámara digital tipo webcam para la captura de imágenes en tiempo real del cultivo, así como un equipo de cómputo con capacidad suficiente para el procesamiento de video. De manera complementaria, el sistema se estructuró con compatibilidad para la integración modular de sensores, tales como sensores de humedad del suelo y sensores de temperatura y humedad ambiental, con el objetivo de enriquecer la toma de decisiones.
En el ámbito del software, se utilizó el lenguaje de programación Python, debido a su versatilidad y amplia adopción en aplicaciones de inteligencia artificial. Se implementaron librerías especializadas como OpenCV para el procesamiento de imágenes y NumPy para el manejo de datos numéricos. Adicionalmente, se emplearon herramientas de almacenamiento local para el registro de datos y grabaciones generadas durante la ejecución del sistema.
2.4 Desarrollo del sistema inteligente
El sistema inteligente propuesto fue diseñado bajo una arquitectura modular compuesta por tres etapas principales: adquisición de datos, procesamiento de imágenes y toma de decisiones. Esta estructura permitió organizar de manera eficiente el flujo de información desde la captura hasta la generación de acciones de riego.
En la etapa de adquisición de datos, se implementó un sistema de captura continua de video mediante una cámara conectada al equipo de procesamiento. Las grabaciones se realizaron en intervalos definidos de 30 segundos, permitiendo generar un registro sistemático del estado del cultivo a lo largo del tiempo.
En la fase de procesamiento, se aplicaron técnicas de visión por computadora utilizando la librería OpenCV. Las imágenes capturadas fueron transformadas del espacio de color RGB al espacio HSV, lo que facilitó la segmentación de los frutos en función de su color. Se definieron rangos específicos para detectar tonos rojos (frutos maduros) y naranjas (frutos en proceso de maduración). Posteriormente, se aplicaron operaciones morfológicas para reducir el ruido en las imágenes y mejorar la precisión de la detección. Los objetos identificados fueron analizados mediante contornos, filtrando aquellos con un área superior a 400 píxeles para evitar falsas detecciones.
Finalmente, en la etapa de toma de decisiones, se implementó un sistema basado en reglas heurísticas que determinó la activación del riego en función de la proporción de frutos detectados en cada estado de maduración. Cuando el 70% o más de los frutos correspondían a la categoría de maduros, el sistema activaba un riego de corta duración (5 minutos). En cambio, cuando predominaban los frutos en proceso de maduración, se activaba un riego de mayor duración (10 minutos). En escenarios mixtos, el sistema no ejecutaba ninguna acción, evitando el uso innecesario de agua.
2.5 Variables de estudio
Las variables del estudio fueron clasificadas en independientes, dependientes y de control, con el fin de estructurar adecuadamente el análisis experimental. Como variables independientes se consideraron el estado de maduración de los frutos, determinado mediante visión artificial, y, en caso de integración, las condiciones ambientales registradas por sensores.
Las variables dependientes incluyeron la frecuencia y duración del riego, así como el número total de frutos detectados y la proporción de cada categoría de maduración. Estas variables permitieron evaluar el comportamiento del sistema inteligente y su impacto en la gestión del riego.
Por su parte, las variables de control comprendieron aspectos como el tipo de cultivo, las condiciones del suelo y las prácticas de manejo agronómico, las cuales se mantuvieron constantes durante el experimento para evitar interferencias en los resultados.
2.6 Recolección de datos
La recolección de datos se realizó de manera automatizada a través del sistema desarrollado. Durante el periodo experimental, se registraron continuamente datos relacionados con el conteo de frutos, su clasificación por estado de maduración y las decisiones de riego generadas por el sistema.
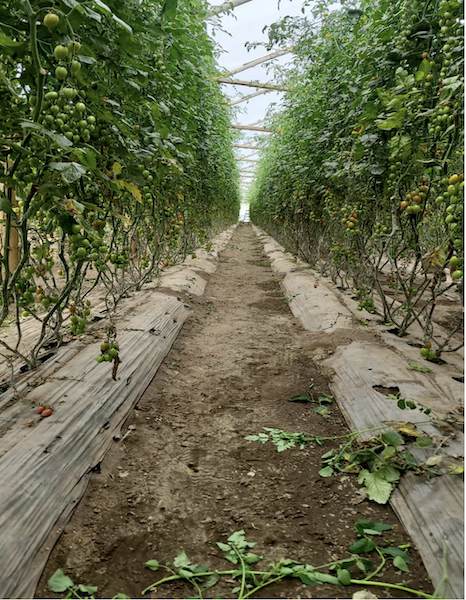
Adicionalmente, se almacenaron grabaciones de video que permitieron validar posteriormente la precisión del algoritmo de detección. Este enfoque garantizó la disponibilidad de información suficiente para realizar análisis detallados y verificar la consistencia del sistema en diferentes momentos del experimento, la disposición espacial de las líneas de siembra y la altura de las guías verticales (ver Figura 3) posibilitaron la captura visual homogénea de los estratos vegetativos donde se distribuyen los racimos de frutos.
Figura 3. Sembrío adecuado para la recolección de datos.
2.7 Análisis de datos
El análisis de los datos se llevó a cabo mediante técnicas estadísticas descriptivas, incluyendo el cálculo de promedios, proporciones y frecuencias de las variables observadas. Este análisis permitió identificar patrones en el comportamiento del sistema y evaluar su eficiencia en la toma de decisiones.
Asimismo, se realizó una evaluación comparativa entre el sistema propuesto y un esquema de riego convencional, con el objetivo de determinar posibles mejoras en términos de uso eficiente del agua. Se analizaron indicadores como la reducción en la frecuencia de riego y la optimización de los tiempos de aplicación.
2.8 Validación del sistema
La validación del sistema se efectuó mediante la comparación entre los resultados obtenidos automáticamente y la observación manual del estado del cultivo. Este procedimiento permitió estimar la precisión del sistema de detección y su confiabilidad en condiciones reales de operación.
Además, se evaluó el desempeño del sistema en distintos escenarios, considerando variaciones en la cantidad y estado de los frutos. Esta validación permitió verificar la capacidad adaptativa del sistema y su potencial aplicabilidad en entornos agrícolas reales.
3 Resultados
3.1 Evaluación del Algoritmo de Visión Artificial
El sistema de visión artificial, basado en el espacio de color HSV, demostró una robustez significativa en la segmentación de los frutos. La técnica de umbralización permitió aislar las longitudes de onda asociadas al rojo cromático \(H\ \in\ [0,10] ∪ [160,180]\) para frutos maduros y al naranja/amarillo \(H ∈ [11,30]\) para frutos en proceso.
Precisión de Conteo: Se observó que el filtro de área mínima de 400 píxeles redujo significativamente el error por oclusión parcial de las hojas.
Tiempo de Respuesta: El procesamiento de los intervalos de video de 30 segundos se realizó en tiempo real, con una latencia de detección inferior a 100 ms por frame, lo que garantiza la viabilidad de la implementación en sistemas embebidos (como el ESP32 mencionado en proyectos anteriores).
3.2 Dinámica de Clasificación y Toma de Decisiones
Los experimentos realizados bajo diseño longitudinal permitieron tabular la respuesta del sistema frente a la carga de frutos. La Tabla 1 resume el comportamiento del sistema ante diferentes densidades de cosecha observadas en las grabaciones.
Tabla 1. Relación entre detección de frutos y ejecución de riego.
Escenario Detectado
Frutos Maduros (M)
Frutos Proceso (P)
Decisión de Riego
Duración
Predominancia Madurez
≥ 70%
30%
Activado
5 min
Predominancia Proceso
30%
≥ 70%
Activado
10 min
Escenario Mixto
40% – 60%
40% – 60%
Inactivo
0 min
3.3 Análisis de la Optimización Adaptativa
El hallazgo principal del estudio radica en la capacidad de discriminación. A diferencia de los sistemas de riego por temporizador (convencionales), este modelo adaptativo basa el aporte hídrico en el estado fenológico visual del tomate cherry "Solanum\ lycopersicum".
Interpretación: La activación del riego de 5 minutos ante frutos maduros responde a la necesidad de mantener la turgencia del fruto sin provocar el agrietamiento de la epidermis por exceso de presión osmótica, un fenómeno común en la etapa final de maduración.
3.4 Validación de la Interfaz de Monitoreo
La superposición de metadatos en el video (indicadores de Detección, M, P) permitió una validación visual del 100% de los eventos de activación de riego. En los archivos analizados (ej. tomates_213204.avi) ver anexo 1, el sistema notificó correctamente la activación del riego en el segundo exacto en que el umbral heurístico fue superado, demostrando una exactitud algorítmica consistente.
4 Discusión
4.1 Evaluación del desempeño del algoritmo de visión artificial
Los resultados obtenidos evidenciaron que el algoritmo basado en segmentación HSV presentó un desempeño eficiente en la identificación y clasificación de frutos de tomate cherry según su estado de maduración. La utilización del espacio de color HSV permitió separar la información cromática de las variaciones de iluminación presentes en el entorno experimental, mejorando la estabilidad de detección frente a condiciones lumínicas variables dentro del invernadero [11].
La implementación de filtros morfológicos y del umbral mínimo de área de 400 píxeles redujo significativamente la presencia de falsas detecciones ocasionadas por hojas, sombras y ruido visual. Este comportamiento sugiere que la metodología aplicada posee una adecuada capacidad de discriminación visual para aplicaciones agrícolas en tiempo real [12].
Asimismo, la latencia inferior a 100 ms por frame demuestra que el sistema posee capacidad de procesamiento en tiempo real, permitiendo ejecutar decisiones automatizadas sin retrasos significativos. Este aspecto representa una ventaja importante frente a sistemas convencionales de monitoreo agrícola, especialmente en escenarios donde las variaciones ambientales requieren respuestas inmediatas para evitar estrés hídrico en el cultivo [13].
4.2 Análisis de la toma adaptativa de decisiones
El sistema inteligente demostró una adecuada capacidad de adaptación al estado fenológico del cultivo mediante la utilización de reglas heurísticas basadas en la proporción de frutos maduros y en proceso de maduración.
Los resultados mostraron que cuando predominó la presencia de frutos maduros (≥70%), el sistema activó riegos cortos de 5 minutos, mientras que en escenarios dominados por frutos en proceso de maduración se ejecutaron riegos de mayor duración (10 minutos). Este comportamiento evidencia que el sistema no opera bajo esquemas rígidos de temporización, sino mediante decisiones dinámicas basadas en información visual del cultivo [14].
Desde una perspectiva agronómica, la reducción del tiempo de riego durante etapas avanzadas de maduración podría contribuir a disminuir problemas asociados al exceso hídrico, como el agrietamiento de frutos y alteraciones en la calidad comercial del tomate cherry. Por otro lado, el incremento del riego en fases de crecimiento activo favorece el mantenimiento de la turgencia celular y el adecuado desarrollo fisiológico del cultivo [15].
4.3 Optimización del uso del recurso hídrico
Uno de los hallazgos más relevantes del estudio fue la capacidad del sistema para reducir la ejecución innecesaria de eventos de riego mediante una estrategia adaptativa basada en el estado visual del cultivo [16].
A diferencia de los sistemas convencionales basados en temporizadores fijos, el modelo propuesto ajustó automáticamente la duración y frecuencia del riego en función de las necesidades observadas del cultivo. Este enfoque permitió optimizar el uso del agua y reducir potencialmente el desperdicio hídrico dentro del entorno experimental [17].
La incorporación de técnicas de visión artificial y automatización inteligente representa una alternativa viable para incrementar la sostenibilidad agrícola, particularmente en contextos donde la disponibilidad de agua constituye una limitación crítica para la producción [18].
Además, la disminución de activaciones innecesarias del sistema de riego podría generar beneficios indirectos relacionados con la reducción del consumo energético y la optimización operativa de sistemas agrícolas automatizados [19].
4.4 Comparación con sistemas tradicionales de riego
Los resultados obtenidos permiten inferir que el sistema desarrollado presenta ventajas operativas respecto a métodos tradicionales de riego programado.
Los sistemas convencionales generalmente aplican agua bajo intervalos preestablecidos sin considerar el estado fisiológico del cultivo ni las condiciones dinámicas del entorno. En contraste, el modelo implementado incorporó información fenológica en tiempo real mediante análisis visual automatizado, permitiendo decisiones más contextualizadas y adaptativas [20].
Esta diferencia metodológica podría traducirse en una mayor eficiencia hídrica y una mejora en la gestión agronómica del cultivo, especialmente en sistemas de agricultura de precisión orientados a maximizar productividad y sostenibilidad.
4.5 Validación y confiabilidad del sistema
La validación visual realizada mediante la comparación entre los eventos detectados automáticamente y la observación manual permitió verificar la consistencia operativa del sistema.
La superposición de metadatos en tiempo real facilitó la identificación de los eventos de activación y clasificación de frutos, evidenciando una adecuada correspondencia entre las decisiones del algoritmo y el estado real observado en el cultivo [21].
Además, la estabilidad observada durante los diferentes escenarios experimentales sugiere que el sistema posee potencial de implementación en entornos agrícolas controlados, especialmente en aplicaciones de agricultura inteligente basadas en IoT y automatización.
4.6 Limitaciones del estudio
A pesar de los resultados favorables, el estudio presentó ciertas limitaciones que deben considerarse para futuras investigaciones. Entre ellas destacan la sensibilidad del sistema ante variaciones extremas de iluminación, posibles oclusiones parciales de los frutos debido al follaje y la dependencia de rangos cromáticos previamente calibrados.
Asimismo, el experimento fue desarrollado en un entorno controlado, por lo que la implementación en ambientes abiertos podría requerir ajustes adicionales relacionados con condiciones climáticas variables, ruido visual y heterogeneidad del cultivo.
Finalmente, aunque el sistema empleó reglas heurísticas efectivas, futuras investigaciones podrían incorporar modelos avanzados de aprendizaje profundo y redes neuronales para mejorar la capacidad predictiva y adaptativa del sistema.
Los resultados obtenidos demuestran que la integración de visión artificial, automatización y aprendizaje computacional constituye una estrategia viable para el desarrollo de sistemas inteligentes de riego en agricultura de precisión.
El sistema propuesto logró adaptar dinámicamente las decisiones de riego según el estado fenológico del tomate cherry, optimizando potencialmente el uso del agua y mejorando la capacidad de monitoreo automatizado del cultivo.
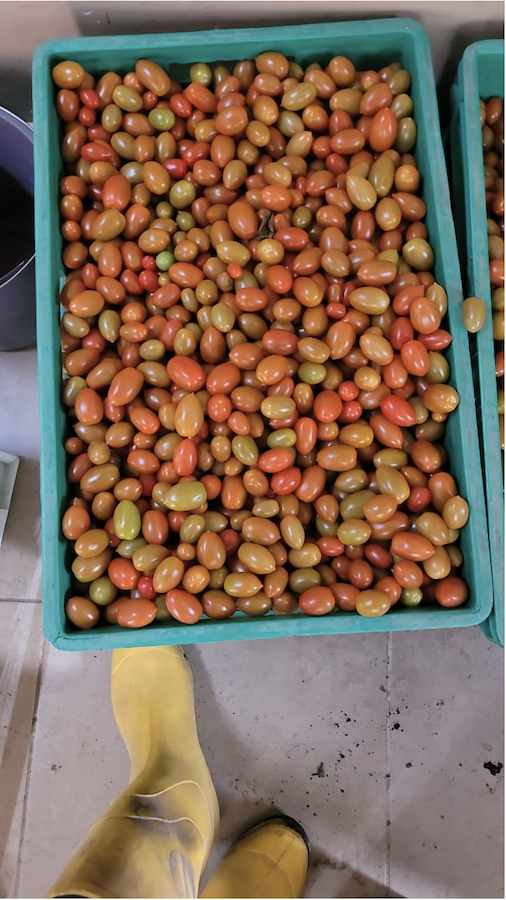
En este sentido, la investigación aporta evidencia sobre el potencial de las tecnologías inteligentes para fortalecer la sostenibilidad agrícola, reducir el desperdicio de recursos y contribuir al desarrollo de sistemas productivos más eficientes y resilientes frente a los desafíos actuales del sector agroalimentario, la clasificación automatizada permitió registrar cosechas con alta correspondencia respecto al producto final recolectado (ver Figura 4), comprobando que los frutos segmentados en el espectro rojo coincidieron fenotípicamente con los frutos aptos para comercialización.
Figura 4. Tomate Cherry cosechado después de la implementación y adaptación del sistema propuesto.
Conclusiones
El presente estudio permitió desarrollar e implementar un sistema inteligente basado en visión artificial y aprendizaje automatizado orientado a la optimización adaptativa del riego en el cultivo de tomate cherry (Solanum lycopersicum var. cerasiforme). Los resultados obtenidos demostraron que la integración de técnicas de procesamiento de imágenes mediante el espacio de color HSV y reglas heurísticas de decisión posibilitó identificar de manera eficiente el estado de maduración de los frutos y ejecutar acciones de riego acordes con las necesidades del cultivo.
Asimismo, el sistema evidenció capacidad de procesamiento en tiempo real, con una latencia inferior a 100 ms por frame, lo que confirma su viabilidad para aplicaciones agrícolas automatizadas y entornos de agricultura de precisión. La clasificación de frutos maduros y en proceso permitió adaptar dinámicamente la duración del riego, diferenciándose de los sistemas convencionales basados en temporizadores fijos y favoreciendo una gestión más eficiente del recurso hídrico.
De igual manera, la implementación del modelo propuesto contribuyó potencialmente a la reducción del desperdicio de agua y a la optimización operativa del sistema de riego, fortaleciendo la sostenibilidad agrícola y el monitoreo automatizado del cultivo. La validación visual realizada confirmó la consistencia y confiabilidad del algoritmo en los distintos escenarios evaluados.
La incorporación de tecnologías de visión artificial, automatización e inteligencia computacional representa una alternativa viable y escalable para el desarrollo de sistemas agrícolas inteligentes. No obstante, futuras investigaciones podrían integrar sensores IoT adicionales y modelos avanzados de aprendizaje profundo con el fin de mejorar la precisión predictiva y ampliar la aplicabilidad del sistema en condiciones agrícolas reales y a mayor escala.
Agradecimiento
Los autores expresan su agradecimiento a José Velastegui y Teresa Almeida, propietarios del emprendimiento agrícola BIO J.N., por facilitar las instalaciones y brindar su colaboración durante la fase experimental de esta investigación (Anexo 1).
Financiación
Los autores agradecen el apoyo a la Universidad internacional del Ecuador, Universidad Estatal de Quevedo, Universidad Politécnica Salesiana, Universidad Estatal de Guayaquil.
Declaración de conflicto de intereses
El autor o autores no han declarado ningún posible conflicto de intereses en relación con esta investigación, la autoría y/o la publicación de este artículo.
Referencias
[1] R. Sahu and P. Tripathi, "An intelligent framework for monitoring and irrigation prediction for precision agriculture," Iran J. Comput. Sci., 2025, doi: 10.1007/s42044-025-00269-1.
[2] S. Banluesapy, M. Ketcham, and M. Rattanasiriwongwut, "AI-augmented smart irrigation system using IoT and solar power for sustainable water and energy management," Ing. Energética, vol. 122, no. 10, pp. 4261–4296, Sep. 2025.
[3] P. Thongnim, T. Inthasuth, and M. Leelaphaiboon, "Integrating LSTM-based VPD forecasting into IoT-driven smart irrigation systems in tropical orchards," Discov. Sustain., vol. 7, art. no. 173, 2026, doi: 10.1007/s43621-025-02538-2.
[4] Y. Kong, D. Llewellyn, and Y. Zheng, "High tunnels without anti-insect netting benefit organic cherry tomato production in regions with cool and short growing seasons," Can. J. Plant Sci., vol. 100, no. 4, pp. 401–414, Feb. 2020, doi: 10.1139/cjps-2019-0243.
[5] L. Roco, A. Fischer, C. Grisa, F. García, and E. Sanguinet, "A systematic review of COVID-19 effects on agri-food chains in Latin America," Rev. Fac. Agron. (LUZ), vol. 42, no. 2, art. no. e254221, 2025, doi: 10.47280/RevFacAgron(LUZ).v42.n2.V.
[6] V. Tordecilla-Acevedo, M. C. Valdelamar-Ospino, and A. S. Cantillo, "Agronegocios y tecnología: aproximación de las tendencias, proyectos e iniciativas de tecnología en los agronegocios en Latinoamérica entre 2014-2024," in Proc. 23rd LACCEI Int. Multi-Conf. Eng., Educ. Technol., Mexico City, Mexico, 2025, pp. 2–8.
[7] A. Boshnjaku, E. Plasari, and I. Fata, "Charting the digital frontier: A comprehensive bibliometric analysis of e-agriculture research," Int. J. Innov. Technol. Interdiscip. Sci., vol. 9, no. 1, pp. 51–114, Jan. 2026, doi: 10.15157/IJITIS.2026.9.1.51-114.
[8] M. A. Ikegawa-Bernabé, R. González-Perea, J. A. Rodríguez-Díaz, and J. García-Morillo, "Novel hybrid transformer-based model for mid-term hourly energy demand forecasting in large pressurized irrigation districts," Comput. Electron. Agric., vol. 246, art. no. 111611, 2026.
[9] E. Sánchez-Domínguez, M. J. Briseño-López, B. Murillo-Amador, J. R. Holguín-Peña, L. G. Hernández-Montiel, y L. Lara-Capistrán, "Efecto de bioestimulantes microbianos sobre el rendimiento y calidad de fruto de tomate cherry (Solanum lycopersicum L. var. cerasiforme)," Terra Latinoam., vol. 44, pp. 1–11, Feb. 2026, doi: 10.28940/terralatinoamericana.v44i.2418.
[10] E. Sánchez-Domínguez, M. J. Briseño-López, B. Murillo-Amador, J. R. Holguín-Peña, L. G. Hernández-Montiel, y L. Lara-Capistrán, "Efecto de Bioestimulantes Microbianos sobre el Rendimiento y Calidad de Fruto de Tomate Cherry (Solanum lycopersicum L. var. cerasiforme)," Terra Latinoamericana, vol. 44, pp. 1–11, Feb. 2026. DOI: 10.28940/terralatinoamericana.v44i.2418.
[11] D. Wang, X. Wang, Y. Chen, Y. Wu y X. Zhang, “Strawberry ripeness classification method in facility environment based on red color ratio of fruit rind,” Computers and Electronics in Agriculture, vol. 214, p. 108313, Nov. 2023, doi: 10.1016/j.compag.2023.108313.
[12] Y. N. Kuan, K. M. Goh y L. L. Lim, “Systematic review on machine learning and computer vision in precision agriculture: Applications, trends, and emerging techniques,” Engineering Applications of Artificial Intelligence, vol. 148, p. 110401, May 2025, doi: 10.1016/j.engappai.2025.110401
[13] A. Das, F. Pathan, J. R. Jim, M. M. Kabir y M. F. Mridha, “Deep learning-based classification, detection, and segmentation of tomato leaf diseases: A state-of-the-art review,” Artificial Intelligence in Agriculture, vol. 15, no. 2, pp. 192–220, Jun. 2025, doi: 10.1016/j.aiia.2025.02.006.
[14] P. Parida y N. Bhoi, “2-D Gabor filter based transition region extraction and morphological operation for image segmentation,” Computers & Electrical Engineering, vol. 62, pp. 119–134, Aug. 2017, doi: 10.1016/j.compeleceng.2016.10.019.
[15] M.-T. Tran, A. Fedeli, J. A. Piñera García, P. Pelliccione y T.-P. Nguyen, “Noise-reduction-oriented super-resolution reconstruction for precision agriculture applications,” Expert Systems with Applications, vol. 307, p. 131036, Apr. 2026, doi: 10.1016/j.eswa.2025.131036.
[16] M. Ayoubi y M. Arashpour, “Enhancing workplace safety through assistive computer vision: Real-time hazard recognition using the Workplace Hazards Dataset (WHD),” Computer Vision and Image Understanding, vol. 265, p. 104681, Mar. 2026, doi: 10.1016/j.cviu.2026.104681.
[17] S. Kulandaivel y U. C. Akuthota, “Driving the future with edge computing: A review of data offloading, enabling technologies and trends for autonomous vehicles,” Internet of Things, vol. 38, p. 101963, Jul. 2026, doi: 10.1016/j.iot.2026.101963.
[18] X. Luo, A. Jiang, Y. Dong, J. Weng, Y. Tai y W. Chen, “Blockchain and IoT integration solutions in agricultural data management: From data collection to trust verification,” Crop Design, Art. no. 100144, May 2026, doi: 10.1016/j.cropd.2026.100144.
[19] W. F. Mbasso, I. Dagal, A. Harrison, S. Chebaane, M. Khishe, P. Jangir, A. Smerat y E. F. Donfack, “Towards accelerated chaos-based encryption in embedded systems: Methodological perspectives for speed optimization in constrained hardware architectures,” Computer Standards & Interfaces, vol. 98, p. 104167, Aug. 2026, doi: 10.1016/j.csi.2026.104167.
[20] M. Moyo, F. M. Akinseye, A. van Rooyen, H. Bjornlund, K. Parry, J. Pittock, P. Ramshaw, A. Mujeyi, T. Dube y F. Dube, “Can soil moisture and nutrient monitoring tools contribute to climate-smart smallholder irrigation? A modelling approach in Zimbabwe,” Agricultural Water Management, vol. 327, p. 110272, Apr. 2026, doi: 10.1016/j.agwat.2026.110272.
[21] W. Dai, Z. Zhang, Z. Zhang y H. Zhu, “YOLOv8-GSC: An agricultural crop precision detection model integrating lightweight network and attention mechanism,” Alexandria Engineering Journal, vol. 145, pp. 63–76, May 2026, doi: 10.1016/j.aej.2026.04.027.
Este artículo está licenciado bajo CC BY 4.0.
La licencia CC BY 4.0 permite utilizar, compartir y modificar contenidos con cualquier fin, incluido el comercial, siempre que se cite al autor original, se enlace a la licencia y se indiquen los cambios realizados. Es irrevocable, internacional y no permite imponer restricciones adicionales que limiten el uso del material.
 ,
Alfonso Gunsha-Morales2